Як правильно підібрати модулі I/O для роботи з енкодерами?
Серед багатьох типів сигналів, що використовуються в промисловій автоматизації, найбільше труднощів зазвичай виникає з інкрементними енкодерами. Усе починається з механічного проєкту, який визначає конкретну конструкцію енкодера, його роздільну здатність і швидкість обертання. Далі підбирається стандарт передачі сигналу. Однак, щоб уся система автоматизації працювала коректно, необхідно також правильно підібрати відповідний модуль входів для контролера PLC.
У деяких випадках також корисно перевірити, чи потрібно вимірювати лише переміщення, чи також швидкість, а також яку максимальну величину необхідно зберігати безпосередньо в пам’яті модуля.
Варто знати, що енкодерний модуль обчислює поточне положення на основі сигналів A і B та записує його у власний регістр, який циклічно зчитується контролером PLC. Водночас в окремому регістрі підраховуються імпульси сигналу Z, що дає змогу визначати зміщення, яке відповідає кільком повним обертам енкодера.
Для модулів WAGO найкраще скористатися наведеною нижче таблицею (модулі, призначені для енкодерів на 5 В, мають вбудований перетворювач 24/5 В DC, тому не потребують окремого джерела живлення):
| Каталожний номер | Напруга енкодера | Спосіб підключення | Частота | Розрядність | Декодер | Вихід DO | Вимірювання швидкості |
|---|---|---|---|---|---|---|---|
| 750-631/000-004 | 5 В | 6-провідний | 1 МГц | 16 біт | 4× | відсутній | ні |
| 750-631/000-010 | 5/24 В | 3-/6-провідний | 1 МГц | 16 біт | 4× | відсутній | ні |
| 750-631/000-011 | 5/24 В | 3-/6-провідний | 1 МГц | 16 біт | 1× | відсутній | ні |
| 750-637 | 5 В | 6-провідний | 250 кГц | 32 біти | 4× | 2× | так |
| 750-637/000-001 | 24 В | 6-провідний | 250 кГц | 32 біти | 4× | 2× | так |
| 750-637/000-002 | 24 В | 3-провідний | 250 кГц | 32 біти | 4× | 2× | так |
| 750-637/000-003 | 5 В | 6-провідний | 250 кГц | 32 біти | 1× | 2× | так |
| 750-637/000-004 | 24 В | 3-провідний | 250 кГц | 32 біти | 4× | 2× | так |
Приклад підбору для типової промислової системи
Вихідні дані
Стрічковий конвеєр:
- вимірювання переміщення матеріалу;
- вимірювальний ролик: Ø200 мм;
- точність вимірювання: 1 мм;
- швидкість: максимум 1 м/с.
Розрахунки
Першим кроком є визначення довжини кола вимірювального ролика:
π × D = 3,14 × 0,2 = 0,628 м
Це означає, що один повний оберт ролика відповідає переміщенню матеріалу на 628 мм.
Оскільки потрібна точність вимірювання становить 1 мм, енкодер повинен генерувати щонайменше:
628 мм / 1 мм ≈ 628 імпульсів на оберт
Для забезпечення запасу по точності доцільно вибрати енкодер із роздільною здатністю близько 1024 PPR. Це типове стандартне значення, яке забезпечує необхідний резерв.
Вибір енкодера
На основі цих розрахунків можна вибрати конкретну модель енкодера, наприклад Baumer EIL580 (модифікація EIL580P-SC1024) з такими характеристиками:
роздільна здатність: 1024 PPR;
вихідний сигнал: HTL 24 В або RS422;
промислове виконання корпусу;
доступність у версії з суцільним валом або порожнистим валом.
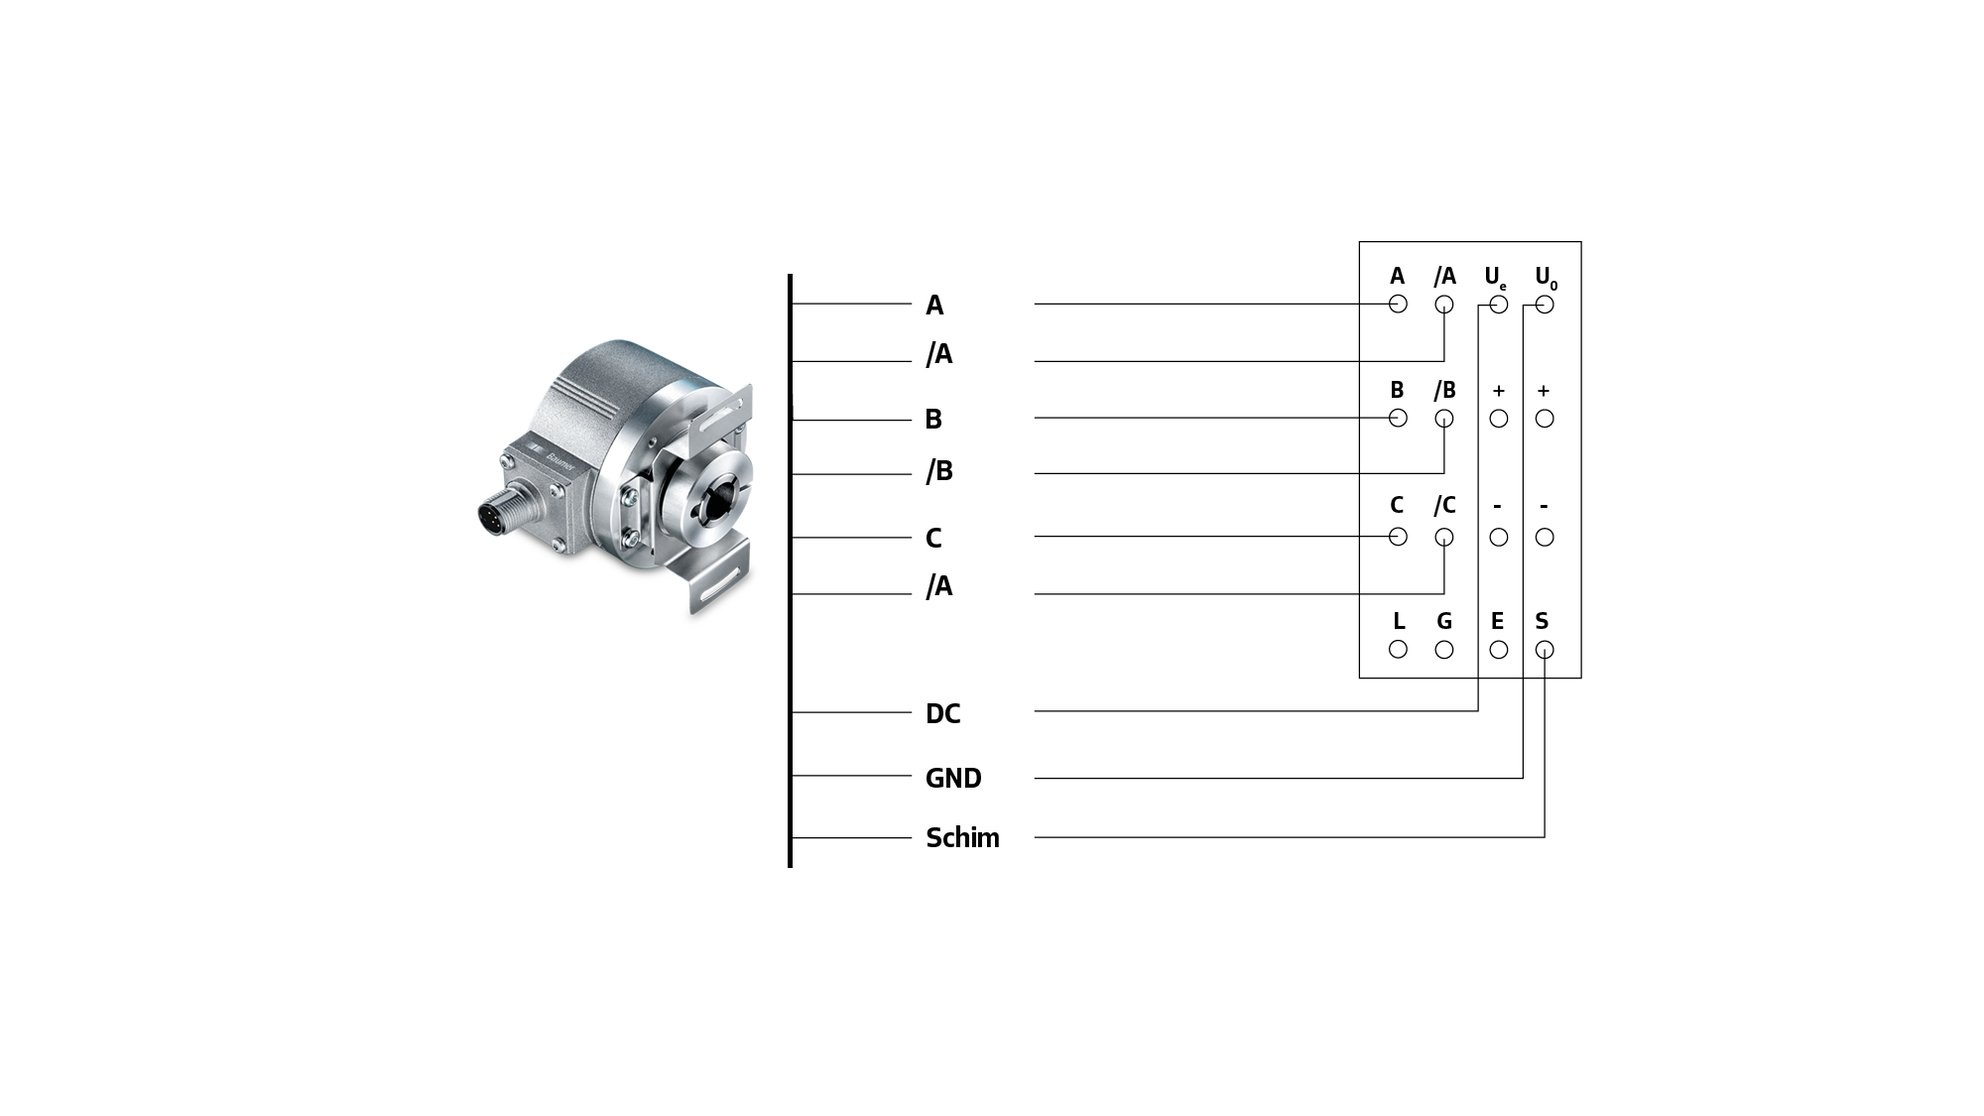
Інкрементальний енкодер з виходом RS422
Розрахунок частоти
За максимальної швидкості конвеєра 1 м/с вимірювальний ролик обертається зі швидкістю приблизно 1,59 об/с. Це відповідає частоті сигналу енкодера:
1024 × 1,59 ≈ 1629 Гц
Це дуже безпечне значення для всіх модулів WAGO, наведених у таблиці, навіть для моделей із нижньою межею частоти 250 кГц.
Вибір модуля WAGO
Для цього застосування найкраще підійде модуль WAGO 750-637/000-001. Його переваги: висока завадостійкість завдяки 6-провідному підключенню за стандартом HTL; можливість використання довших кабелів; точніше визначення положення; наявність додаткових апаратних виходів; вбудована функція вимірювання швидкості.
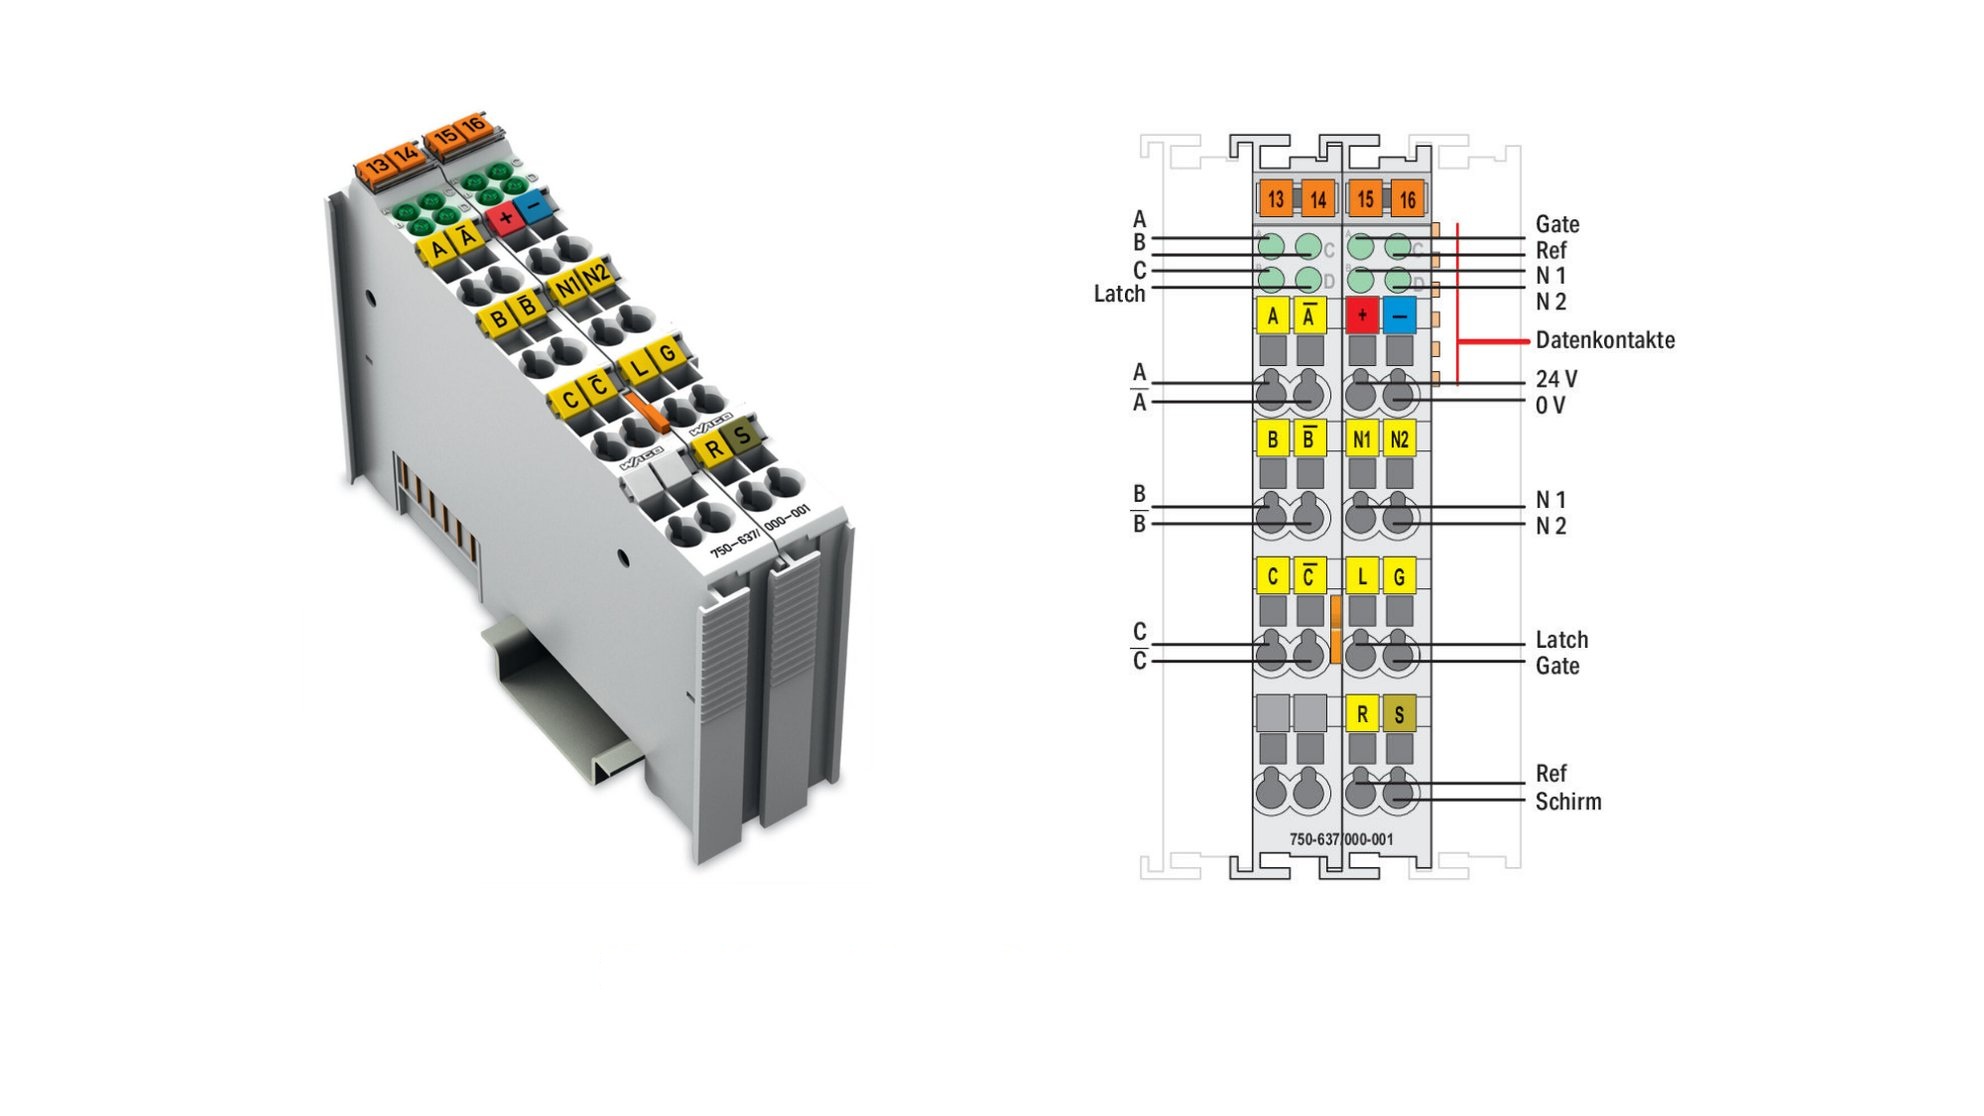
Інтерфейсний модуль інкрементного енкодера 750-637/000-001
Як і інші енкодерні модулі WAGO, цей модуль має входи Latch та Gate:
Latch дозволяє зберегти або перезаписати поточне значення регістру положення, що корисно під час базування (реферування) машини.
Gate дає змогу тимчасово зупинити підрахунок імпульсів, наприклад, коли на конвеєрі тимчасово відсутній матеріал.
Крім того, завдяки належності до серії 750-637, доступні налаштовувані апаратні виходи, які спрацьовують відповідно до внутрішньої логіки модуля після досягнення заданого значення положення. Це відбувається незалежно від швидкості системної шини та навантаження програми PLC.
У цій системі такі виходи можна використовувати, наприклад:
для контролю робочої зони конвеєра;
для точного відмірювання довжини матеріалу перед його різанням.
Рекомендована конфігурація
Оптимальна конфігурація системи: енкодер Baumer EIL580 з роздільною здатністю 1024 PPR у виконанні HTL; модуль WAGO 750-637/000-001; декодування сигналу в режимі ×4. При такому способі декодування ефективна роздільна здатність збільшується: 1024 × 4 = 4096 імпульсів на оберт.
Після перерахунку в лінійні одиниці теоретична точність становить: 628 мм / 4096 ≈ 0,15 мм Однак реальна точність системи дещо нижча і складає близько 0,2 мм, оскільки необхідно враховувати: механічні люфти; можливе прослизання вимірювального ролика; похибки механічного з’єднання.
Підсумок
Енкодерні сигнали створюють низку технічних викликів. Найбільшим із них є висока частота сигналів, через що використання стандартних дискретних входів стає неможливим.
Другою важливою особливістю є вибір режиму декодування (×1 або ×4). Він безпосередньо впливає на ефективну роздільну здатність вимірювання, а отже і на точність усієї системи, що добре демонструє наведений приклад.
Важливу роль також відіграють додаткові можливості модулів WAGO: входи Latch і Gate; налаштовувані апаратні виходи.
Вони дозволяють реалізувати такі функції, як: базування машини; вимкнення підрахунку за відсутності матеріалу; високоточне відрізання матеріалу заданої довжини. При цьому не навантажується програма PLC і робота не залежить від швидкості системної шини.
Отже, правильний вибір вимірювальної системи потребує комплексного підходу: від механічних параметрів застосування через вибір енкодера та способу передачі сигналу до підбору модуля I/O, який відповідає не лише вимогам щодо частоти та роздільної здатності, а й необхідному набору додаткових функцій.